Sim2Realとは?シミュレーションから実機へ|リアリティギャップの原因と埋め方・主なシミュレーターを解説
Sim2Realとは?シミュレーションから実機へ|リアリティギャップの原因と埋め方・主なシミュレーターを解説【2026年版】
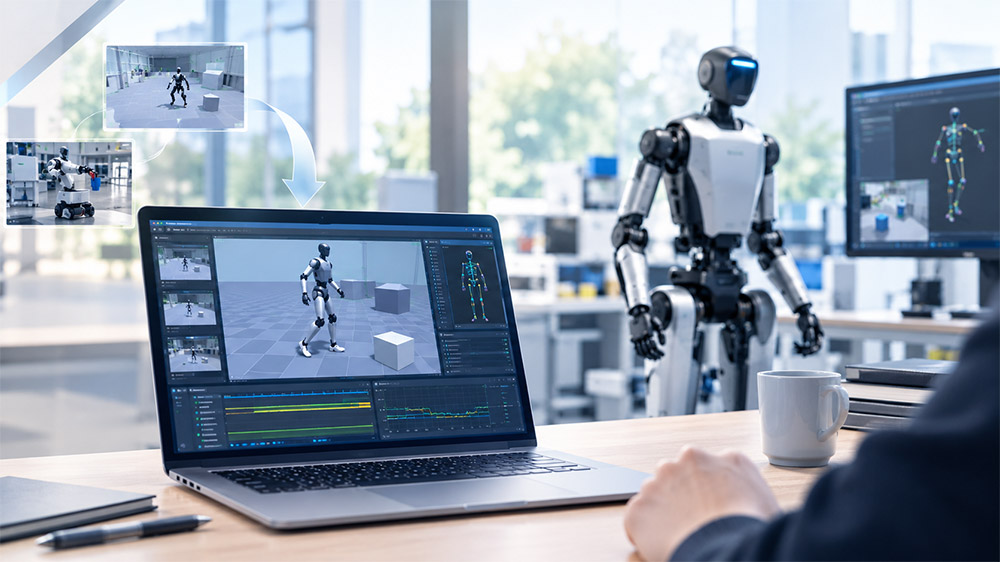
ロボットに歩き方や物のつかみ方を学習させるとき、いきなり実機で何万回も試すのは大変です。時間がかかるうえ、転倒や衝突で機体が壊れるおそれもあります。そこで、まずシミュレーションの中で学習させ、できあがった動作を実機に移す方法が広く使われています。これが「Sim2Real(シムツーリアル)」です。
ただし、シミュレーションでうまく動いた動作が、実機ではうまく動かないことがよくあります。この記事では、Sim2Realの基本から、うまくいかない原因(リアリティギャップ)、その埋め方、主なシミュレーター、実機で検証するときのポイントまでをわかりやすく解説します。
この記事でわかること
- Sim2Realとは何か、なぜシミュレーションで学習するのか
- シミュレーションと実機がずれる原因(リアリティギャップ)
- ずれを小さくする主な手法(システム同定・ドメインランダマイゼーションなど)
- Sim2Realでよく使われるシミュレーター(Isaac Lab・MuJoCo・Gazebo など)
- 実機で検証するときの進め方とポイント
Sim2Realとは?
Sim2Realとは、シミュレーション(Simulation)の中で開発・学習したロボットの動作や認識のモデルを、現実(Real)のロボットに移して使うことです。「Sim-to-Real」「Sim-to-Real Transfer」とも呼ばれます。
とくに、試行錯誤を大量にくり返す強化学習と組み合わせて使われることが多く、四足歩行ロボットやヒューマノイドの歩行、ロボットハンドの操作など、さまざまな研究で使われています。
👉 強化学習の仕組みやアルゴリズムについては、ロボットの強化学習とは?仕組み・主なアルゴリズム(PPO・SAC)・報酬設計・実機での活用を解説 をご覧ください。
👉 強化学習と模倣学習の違いについては、ロボットの模倣学習とは?仕組み・主な手法・強化学習との違い・実機での活用を解説 をご覧ください。
なぜシミュレーションで学習するのか
- 大量の試行錯誤ができる:実機では1回ずつしか試せない動作も、シミュレーションなら何千台ぶんを同時に動かせます
- 安全:転倒・衝突をくり返しても、実機が壊れません
- コストと時間を抑えられる:機体の修理や、実験の準備・片付けの手間が減ります
- 条件を自由に変えられる:床のすべりやすさや重さなどを、意図的に変えて試せます
たとえば、NVIDIAの研究チームが発表した「Isaac Gym」では、物理シミュレーションと学習の両方をGPU上で行うことで、従来の方法より2〜3桁(100〜1000倍)速く学習できたと報告されています。この仕組みを使ったETHチューリッヒなどの研究では、四足歩行ロボット「ANYmal」の歩き方を、1台のGPUで平らな地面なら4分未満、凸凹の地面でも20分ほどで学習し、実機に移して確認しています。
🤖 シミュレーションで作った動作を「実機で」試したい方へ
ヴイストンは、双腕ロボットや二足歩行ロボット、ヒューマノイドの実機を用いて、強化学習・模倣学習による動作開発に取り組んでいます。シミュレーションで作った動作を実機で動かして検証するところまで、ハードとソフトの両面からご相談いただけます。
フィジカルAI開発・実装支援の詳細を見る →
リアリティギャップとは?(Sim2Realの難しさ)
シミュレーションと現実の世界のあいだにある「ずれ」を、リアリティギャップ(Reality Gap)、またはSim-to-Realギャップと呼びます。シミュレーションでうまく学習できても、このずれがあると、実機では同じように動きません。
ずれが生まれる主な原因は、次のとおりです。
| 原因 | 具体例 |
|---|---|
| 物理パラメータのずれ | 摩擦、質量・重心、関節の硬さなどが、シミュレーションと実機で少しずつ違う |
| アクチュエータ(モーター)の特性 | モーターの出力の出方や応答の遅れが、シミュレーションでは単純化されている |
| 遅延(レイテンシ) | センサーの読み取りから指令が届くまでの時間が、実機では発生する |
| センサーの違い | 実機のカメラ画像には照明の変化やノイズがあり、IMUや関節の角度にも誤差がある |
| 環境の違い | 床の材質や凹凸、周りの物の置き方などが、シミュレーションどおりではない |
たとえばGoogleの研究チームは、四足歩行ロボットの論文の中で、「シミュレーションで学習した方策(動き方の規則)は、そのままでは現実にうまく移らないことが多い」と述べています。そのうえで、アクチュエータのモデル化や遅延の再現によってシミュレーションを現実に近づけることで、ずれを小さくしています。
リアリティギャップを埋める主な手法
ずれを小さくする方法は、大きく分けて「シミュレーションを現実に近づける」方法と、「ずれがあっても動くように学習させる」方法があります。実際には、いくつかを組み合わせて使います。
| 手法 | ひとことで言うと |
|---|---|
| システム同定(System Identification) | 実機で測ったデータをもとに、シミュレーターの物理パラメータ(摩擦・質量など)を現実に合わせる |
| アクチュエータ・遅延のモデル化 | モーターの特性や通信の遅れを、シミュレーションの中で再現する |
| ドメインランダマイゼーション (Domain Randomization) | 摩擦・質量・見た目などをわざとランダムに変えて学習させ、どんな条件でも動けるようにする |
| 自動ドメインランダマイゼーション(ADR) | ランダムに変える範囲を、学習の進み具合に合わせて自動で広げていく |
| ドメイン適応(Domain Adaptation) | シミュレーションのデータと実機のデータの違いを、学習の中で埋める |
| 外乱・ノイズの追加 | 押される・すべるなどの外乱や、センサーのノイズを加えて学習させ、ロバスト(頑健)にする |
ドメインランダマイゼーションの考え方
ドメインランダマイゼーションは、Sim2Realの代表的な手法です。シミュレーションをいくら作り込んでも、現実と完全に同じにはできません。そこで、条件をわざとばらつかせて学習させることで、現実の世界も「たくさんあるバリエーションのひとつ」として扱えるようにするという考え方です。
この手法を提案した論文(Tobin ほか、2017年)では、現実らしくないランダムな模様をつけたシミュレーション画像だけで学習した物体検出モデルが、現実の画像で約1.5cmの精度で物体の位置を当てられたと報告されています。さらに、そのモデルを使って、物が散らばった中から物をつかむ実験も行っています。
Sim2Realの代表的な研究例
四足歩行ロボットANYmalの、俊敏な動き(ETHチューリッヒほか)
ETHチューリッヒなどの研究チームは、シミュレーションで学習したニューラルネットワークの方策を、四足歩行ロボット「ANYmal」に移しました。実機のANYmalは、指示した速度どおりに正確かつ少ないエネルギーで歩き、それまでの方法より速く走り、複雑な姿勢から転倒しても起き上がれたと報告されています。
ロボットハンドによるルービックキューブ操作(OpenAI)
OpenAIは、シミュレーションだけで学習したモデルを使い、人の手に似たロボットハンドでルービックキューブを操作して解くことに成功しました。カギになったのが、ランダムに変える範囲を自動で広げていく「自動ドメインランダマイゼーション(ADR)」です。それ以前の研究(2018年)でも、摩擦や見た目などをランダムに変えて学習し、シミュレーションだけで学習した方策を実機のロボットハンドに移せることを示しています。
※ 各研究の詳しい条件や数値は、原論文をご確認ください。
Sim2Realでよく使われるシミュレーター
| シミュレーター | 開発元 | 特徴 | ライセンス |
|---|---|---|---|
| Isaac Sim/Isaac Lab | NVIDIA | Isaac Simは、ロボットと環境を物理やセンサーつきで再現するシミュレーター本体。Isaac Labは、その上で強化学習・模倣学習を行うための学習用フレームワーク(Isaac Gymの後継)。GPUで多数のロボットを同時に動かせ、ドメインランダマイゼーションの機能もそろう | Isaac Labは BSD-3。Isaac SimはGitHubのコードは Apache 2.0 だが、動かすにはNVIDIAの別ライセンスの部品(Omniverse Kit SDKなど)が必要 |
| MuJoCo | Google DeepMind | 関節を持つロボットと接触の計算に強い物理エンジン。研究で広く使われ、Pythonから使える | Apache 2.0 |
| Gazebo | Open Robotics(Gazeboプロジェクト) | ROSと組み合わせて使われることが多いロボットシミュレーター。LiDAR・カメラ・IMUなどのセンサーをノイズつきで再現できる | Apache 2.0 |
| Genesis World(旧Genesis) | Genesis AI | 2024年12月に始まった、フィジカルAI向けのシミュレーション基盤。PythonでGPUを活かしたシミュレーションができる | Apache 2.0 |
移動ロボットの自律走行(SLAM・経路計画)を試すならGazebo、歩行や全身動作を強化学習で学習させるならIsaac LabやMuJoCo、というように、目的に合わせて選ぶのが一般的です。
👉 Gazeboとあわせてよく使われるROSについては、ROSとは?初心者向けに機能・ROS1とROS2の違い・始め方を解説 をご覧ください。
※ 機能やライセンスは更新されることがあります。使う前に、各公式サイトで最新の情報をご確認ください。
Sim2Realの基本的な進め方
強化学習で歩行などの動作を作る場合、基本的な流れは次のようになります。たとえばUnitree社が公開している強化学習のサンプル(unitree_rl_gym)でも、「Train → Play → Sim2Sim → Sim2Real」という流れが紹介されています。
ステップ1:ロボットのモデルを用意する
ロボットの形・質量・関節などをまとめたモデル(URDFなど)を用意します。実機と合っているほど、ずれは小さくなります。
ステップ2:シミュレーションで学習する(Train)
報酬を設計し、シミュレーションの中で試行錯誤させて動作を学習します。このとき、ドメインランダマイゼーションやノイズの追加を入れておきます。
ステップ3:シミュレーションの中で確認する(Play)
学習した動作をシミュレーションで再生し、思ったとおりに動くかを確認します。
ステップ4:別のシミュレーターでも確認する(Sim2Sim)
学習に使ったものとは別のシミュレーターで動かし、特定のシミュレーターのくせに頼った動作になっていないかを確かめます(例:Isaac Gymで学習し、MuJoCoで確認)。
ステップ5:実機で検証する(Sim2Real)
実機に移して動かします。いきなり本番の動作をさせず、安全を確保したうえで、段階的に試すのが基本です。
ステップ6:ずれをシミュレーションに戻す
実機で記録したデータとシミュレーションを比べ、ずれの原因をモデルやパラメータに反映して、もう一度学習します。このくり返しが、Sim2Realの成果を左右します。
実機で検証するときのポイント
Sim2Realは、「シミュレーションで学習して終わり」ではありません。実機での検証には、次のような準備が必要です。
- 正確なロボットモデル:質量・重心・関節の動く範囲などが実機と合っているか
- アクチュエータの特性の把握:モーターの応答や、指令が届くまでの遅れを測っておく
- センサーの再現:実機で使うセンサーと同じ種類のセンサーを、シミュレーションにも入れておく
- 安全に試せる環境:転倒・衝突に備えた検証の場所や手順を決めておく
- 実機のログをとる:うまくいかなかったときに原因を探せるよう、関節の角度やセンサーの値を記録する
とくにヒューマノイドのように関節(自由度)が多いロボットは、ずれが積み重なりやすく、実機で動かし込むためのノウハウが必要になります。
👉 研究で使われるヒューマノイドの機種と、動かし込むときの難しさについては、ヒューマノイドロボットとは?Unitree G1・Booster K1など注目機種の特徴・研究活用を解説 をご覧ください。
🤖 「シミュレーションでは動くのに、実機で動かない」とお悩みの方へ
シミュレーションで開発した動作を実機で動かし、ずれを確かめながら調整するところまで、ご相談いただけます。ロボットの機構やセンサーの追加など、ハード側の対応もあわせてご相談ください。構想・PoC段階からで大丈夫です。
フィジカルAI開発・実装支援の詳細を見る →
ヴイストンのSim2Real・フィジカルAI開発支援
ヴイストンでは、強化学習・模倣学習を用いたロボットの動作開発と、シミュレーションで作った動作を実機で検証する取り組みを進めています。
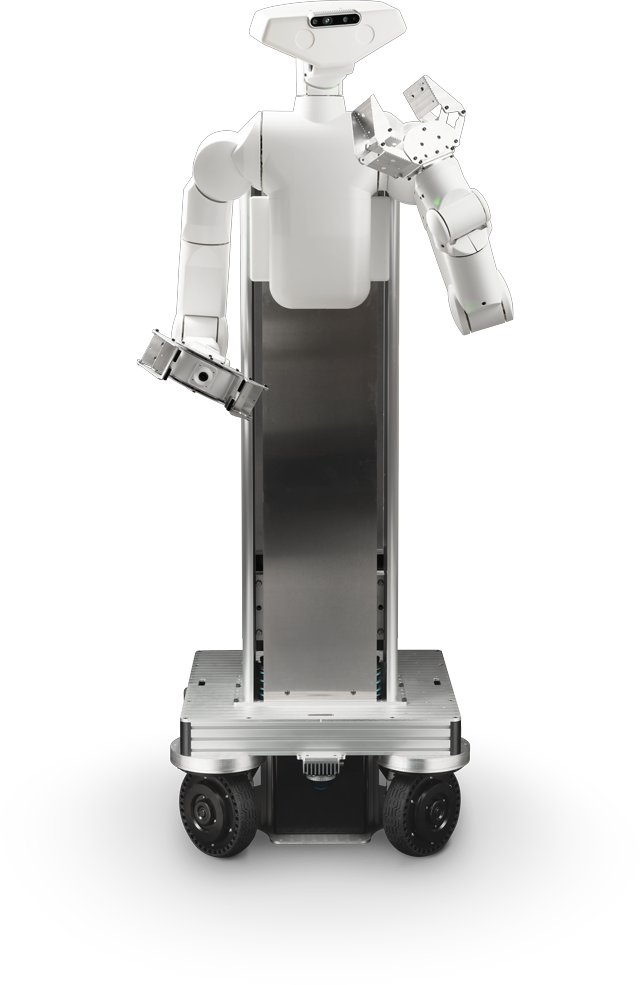
台車移動型双腕ロボット「VS-MPR-01」
3Dモデルが付属しており、シミュレーションでの開発から実機での検証へ進めやすい、強化学習・模倣学習のプラットフォームです
製品情報はこちら→
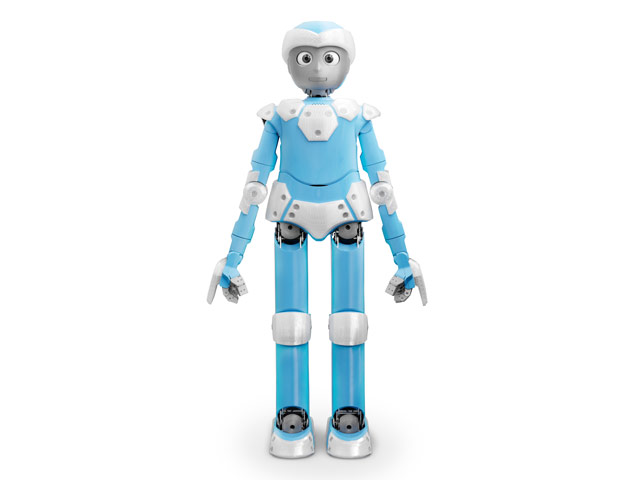
大型二足歩行ロボット「VS-LHR01」
シミュレーションにもとづくモーション生成に対応しています。VRを使った遠隔操作にも対応し、模倣学習向けの動作データ収集にも使えます
製品情報はこちら→
Unitree G1・Booster K1 などのヒューマノイドの実機
物理シミュレーションで作り込んだ動作を実機に移すSim2Real、歩行・全身動作のモーション制作、研究テーマに合わせた制御実装に取り組んでいます
「シミュレーションでは動くのに、実機で動かない」「実機で検証する環境がない」といったご相談にも、ハードとソフトの両面から対応します。
👉 対応しているロボットや開発の流れについては、フィジカルAI開発・実装支援 をご覧ください。
よくあるご質問(FAQ)
Q. Sim2Realとは何ですか?
シミュレーションの中で開発・学習したロボットの動作や認識のモデルを、現実のロボットに移して使うことです。「Sim-to-Real」とも呼ばれ、とくに強化学習と組み合わせて使われます。
Q. リアリティギャップとは何ですか?
シミュレーションと現実の世界のあいだにある「ずれ」のことです。摩擦や質量などの物理パラメータ、モーターの特性、遅延、センサーのノイズなどが原因で、シミュレーションで学習した動作が実機ではうまく動かないことがあります。
Q. ドメインランダマイゼーションとは何ですか?
摩擦・質量・見た目などの条件を、シミュレーションの中でわざとランダムに変えて学習させる手法です。さまざまな条件で学習させることで、現実の世界でも動きやすくなります。
Q. Sim2Realには、どのシミュレーターを使えばよいですか?
目的によって変わります。歩行や全身動作を強化学習で学習させるなら Isaac Lab や MuJoCo、ROSを使った移動ロボットの自律走行を試すなら Gazebo がよく使われます。機能やライセンスは、使う前に公式サイトで確認してください。
Q. Sim2Sim(シムツーシム)とは何ですか?
あるシミュレーターで学習した動作を、別のシミュレーターでも動かして確かめることです。特定のシミュレーターのくせに頼った動作になっていないかを、実機に移す前に確認できます。
Q. シミュレーションで作った動作を、実機で検証してもらえますか?
ご相談いただけます。ヴイストンでは、双腕ロボットや二足歩行ロボット、ヒューマノイドの実機を用いて、動作開発・制御実装・評価に取り組んでいます。構想・PoC段階からご相談ください。
まとめ
Sim2Realは、シミュレーションの中で学習したロボットの動作を、実機に移して使う方法です。大量の試行錯誤を安全かつ短時間で行えるため、強化学習を使ったロボット開発で広く使われています。
一方で、シミュレーションと現実のあいだにはリアリティギャップがあり、そのままでは実機でうまく動かないことがあります。システム同定やドメインランダマイゼーションなどでずれを小さくしつつ、実機で検証し、その結果をシミュレーションに戻すことをくり返すのが、Sim2Realを成功させるカギです。
Sim2RealやフィジカルAIの研究・開発について、具体的にご検討の際は、お気軽にご相談ください。
💬 Sim2Real・フィジカルAIの研究開発をご検討の方へ
「シミュレーションでは動くのに、実機で動かない」「実機で検証する環境がない」「どのロボットで試すべきか迷っている」——そんな段階からのご相談で大丈夫です。ヴイストンは、強化学習・模倣学習を用いたロボットの動作開発に取り組んでおり、ハードからソフトまで両面でご支援します。
構想・PoC段階から、エンジニアが課題整理からご提案します。
まずは資料だけ見たい方は ⤓ 資料ダウンロード(PDF・登録不要)
参考文献
- Tobin, J., Fong, R., Ray, A., Schneider, J., Zaremba, W., & Abbeel, P. (2017). Domain randomization for transferring deep neural networks from simulation to the real world. arXiv preprint arXiv:1703.06907.
- Tan, J., Zhang, T., Coumans, E., Iscen, A., Bai, Y., Hafner, D., Bohez, S., & Vanhoucke, V. (2018). Sim-to-real: Learning agile locomotion for quadruped robots. arXiv preprint arXiv:1804.10332.
- Hwangbo, J., Lee, J., Dosovitskiy, A., Bellicoso, D., Tsounis, V., Koltun, V., & Hutter, M. (2019). Learning agile and dynamic motor skills for legged robots. Science Robotics, 4(26), eaau5872.
- OpenAI, Akkaya, I., Andrychowicz, M., Chociej, M., Litwin, M., McGrew, B., … & Zhang, L. (2019). Solving Rubik’s cube with a robot hand. arXiv preprint arXiv:1910.07113.
- Makoviychuk, V., Wawrzyniak, L., Guo, Y., Lu, M., Storey, K., Macklin, M., … & State, G. (2021). Isaac Gym: High performance GPU-based physics simulation for robot learning. arXiv preprint arXiv:2108.10470.
- Rudin, N., Hoeller, D., Reist, P., & Hutter, M. (2021). Learning to walk in minutes using massively parallel deep reinforcement learning. arXiv preprint arXiv:2109.11978.
- Zhao, W., Queralta, J. P., & Westerlund, T. (2020). Sim-to-real transfer in deep reinforcement learning for robotics: A survey. arXiv preprint arXiv:2009.13303.
参考リンク
- Isaac Lab(GitHub):https://github.com/isaac-sim/IsaacLab
- MuJoCo(GitHub):https://github.com/google-deepmind/mujoco
- Gazebo:https://gazebosim.org/
- Genesis World(GitHub):https://github.com/Genesis-Embodied-AI/Genesis
- unitree_rl_gym(GitHub):https://github.com/unitreerobotics/unitree_rl_gym